轨迹数据是指对一个或多个运动物体的运动过程进行采样而获得的连续的时空信息,一般包括位置、时间、速度等信息。在交通运输领域,高保真度的车辆轨迹数据可以起到很大的作用。
然而,现有的连续交通流设施中记录的数据集仍存在一些问题:1) 对于交通状态,这些数据集主要记录拥堵状态,缺乏通畅、拥堵形成、拥堵、拥堵消散等状态;2) 不同路段类型的路段具有不同的驾驶行为或交通流特征,但以上数据集主要记录在快速路或高速公路的基本区域或合流区,缺乏如交织区、分流区等其他类型路段;3) 车辆轨迹数据集多收集在欧美地区,缺乏记录亚洲驾驶员驾驶风格的轨迹数据集。
针对上述三个问题,我们提出了无人机群航拍的详细方案,并在中国上海的一段连续且包含多种路段类型的快速路路段进行实验,时间为早高峰时段及其前后。然后,我们使用最先进的计算机视觉算法提取轨迹,并将数据集命名为MAGIC Dataset (Multiple Conditions UAV Group-based High-fidelity Comprehensive Vehicle Trajectory Dataset)。
道路条件:实验场地选择在上海内环上,即交通路1655号至共和新路立交,双向总长度为四公里,包括一个大半径曲线和六个匝道。主干道最宽的部分是一个方向的三车道,最窄的部分是一个方向的两车道。
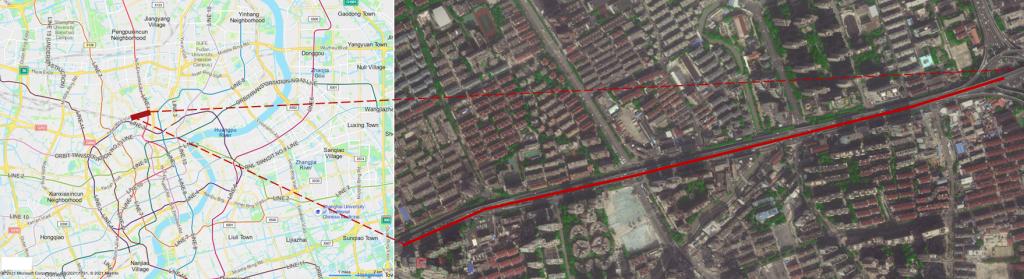
航拍区域
其中上行方向为从右向左,下行方向为从左向右。此外,上行和下行可分别划分为9个路段,其中:6,7,8及15,16,17是交织区,2,6,15及17的车道数发生变化。
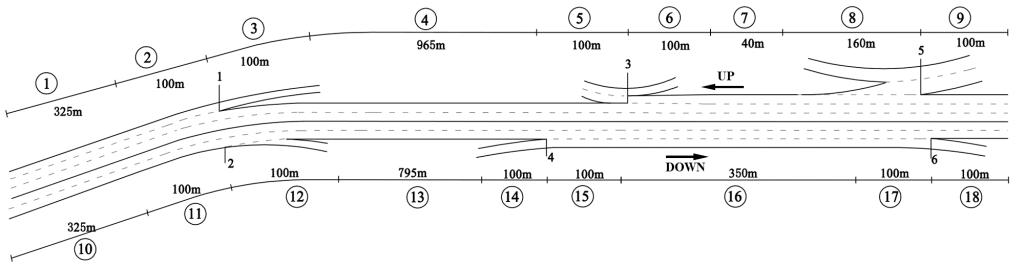
路段划分
记录时间:2020年12月21日上午7:40-10:40,覆盖早高峰时段及其前后。
视频条件:我们使用DJI Mavic 2 Pro进行实验,在4K (4096×2160)分辨率下以每秒25帧(FPS)的速度录制。共有6个悬停点和3个起降点。相邻悬停点之间距离约400米,相邻起降点之间距离约700米。六架无人机同时在六个悬停点航拍。记录过程是连续三小时的视频拍摄。
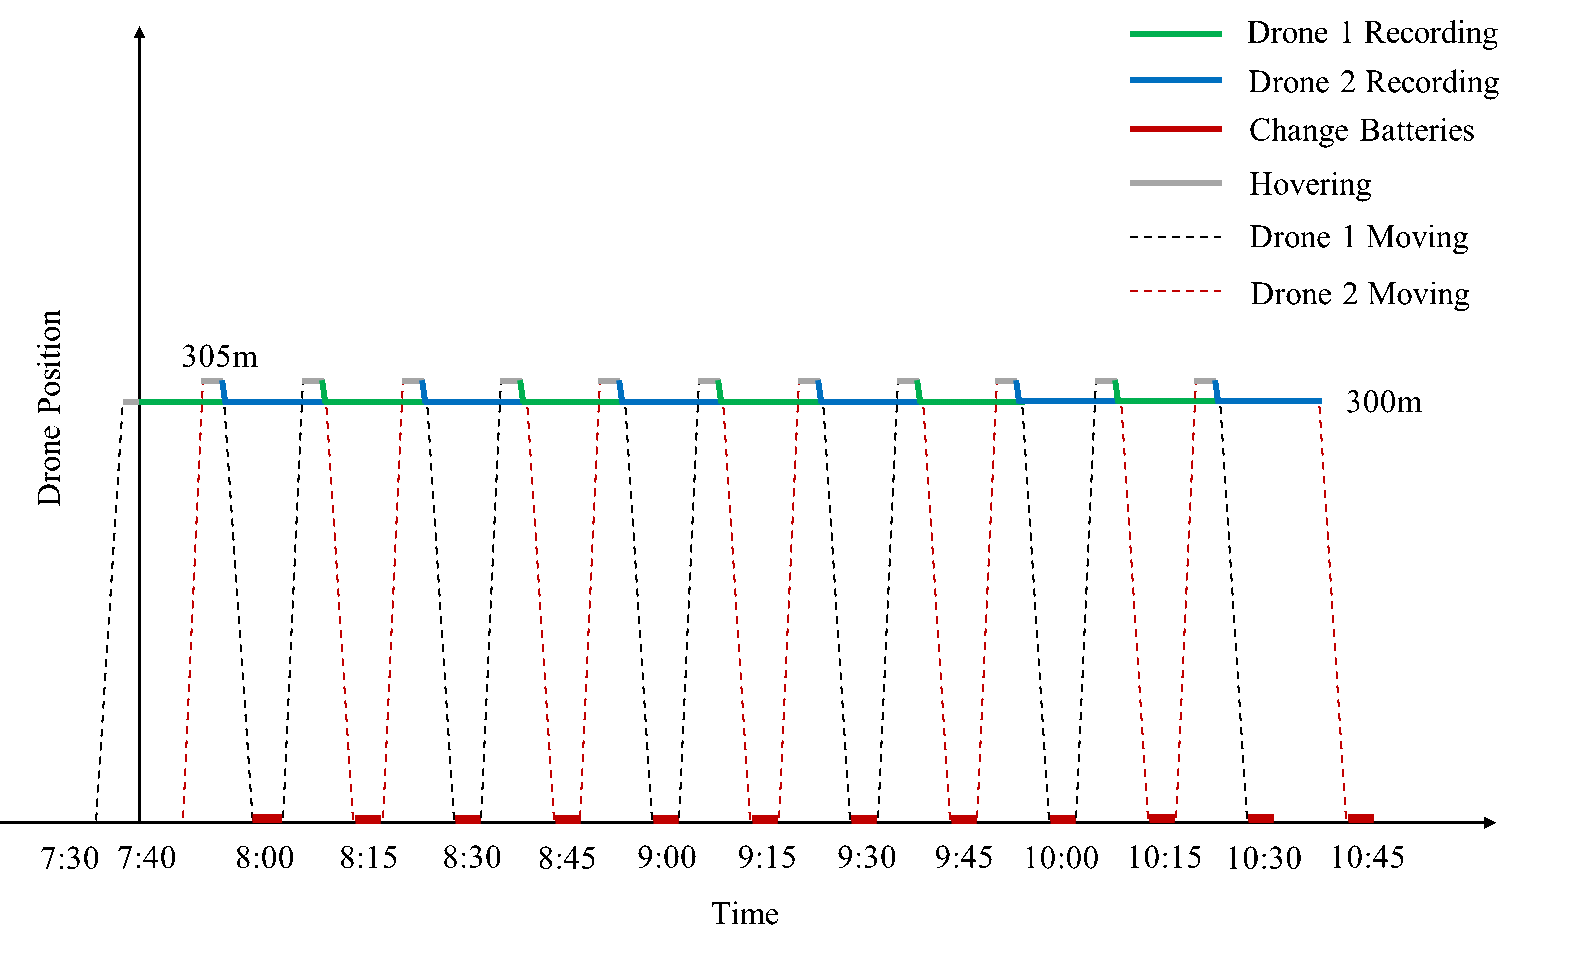
每个悬停点的无人机记录过程
交通条件:从交通拥堵状态、交通基本图和交通冲突三个方面对MAGIC数据集进行评估。可以发现,从拥堵状态的角度来看,该数据集在整个观测过程中呈现了不同的交通流状态,整个过程大致可以分为三个阶段。且在每个阶段中,上行交通流和下行交通流的交通状态是不同的。
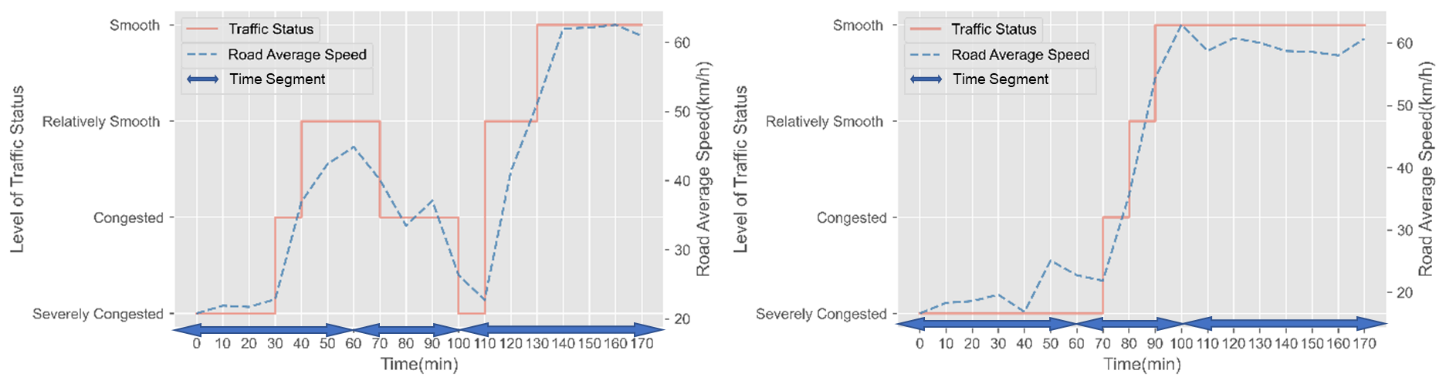
上行交通流 下行交通流
从交通基本图来看,数据集中记录的不同路段类型的路段存在不同程度的交通流关键参数。
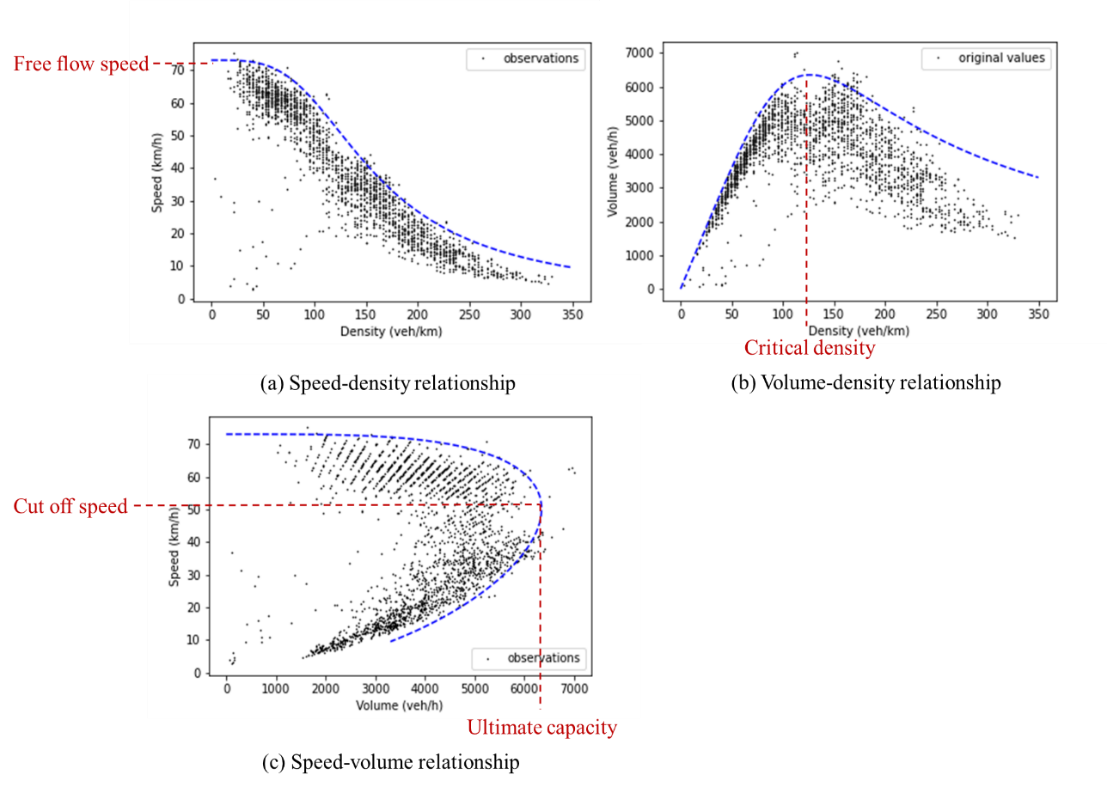
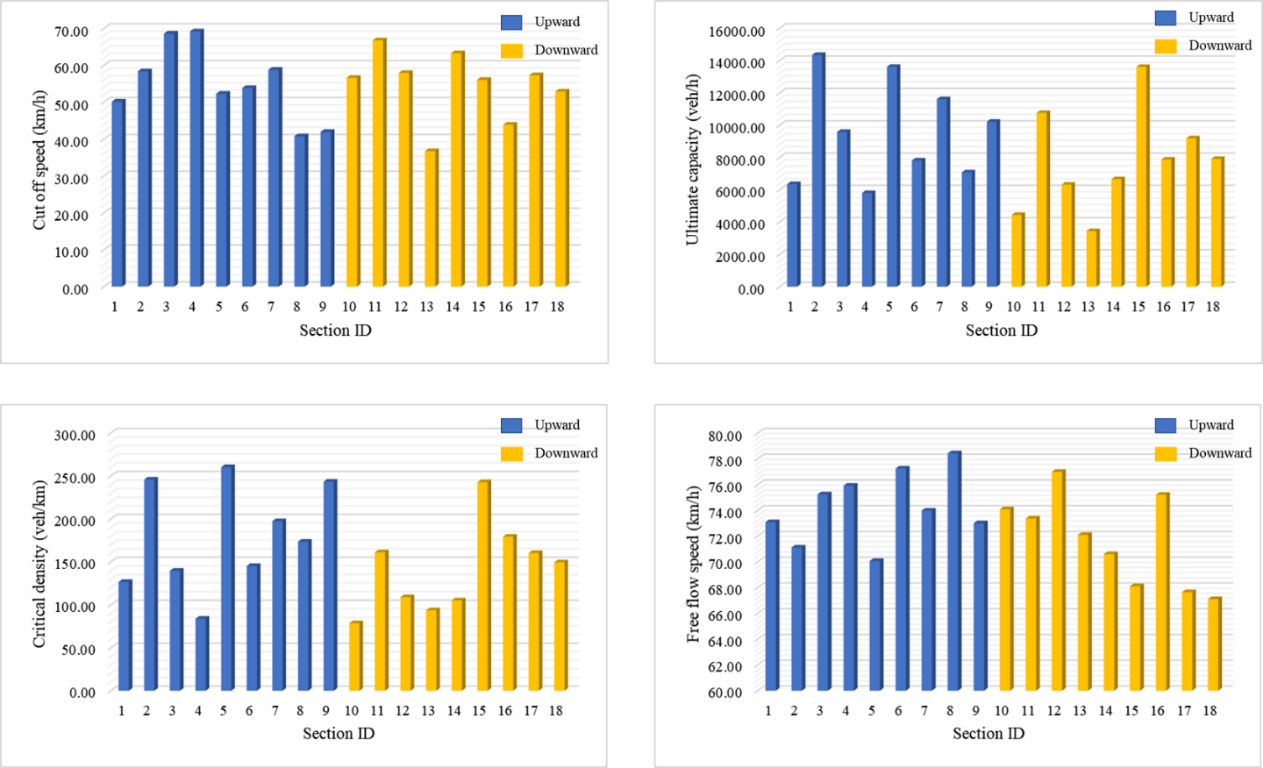
交通流基本图 每个路段的关键交通参数
从交通冲突的角度看,不同路段类型或不同交通状态的路段的交通安全特征存在显著差异。
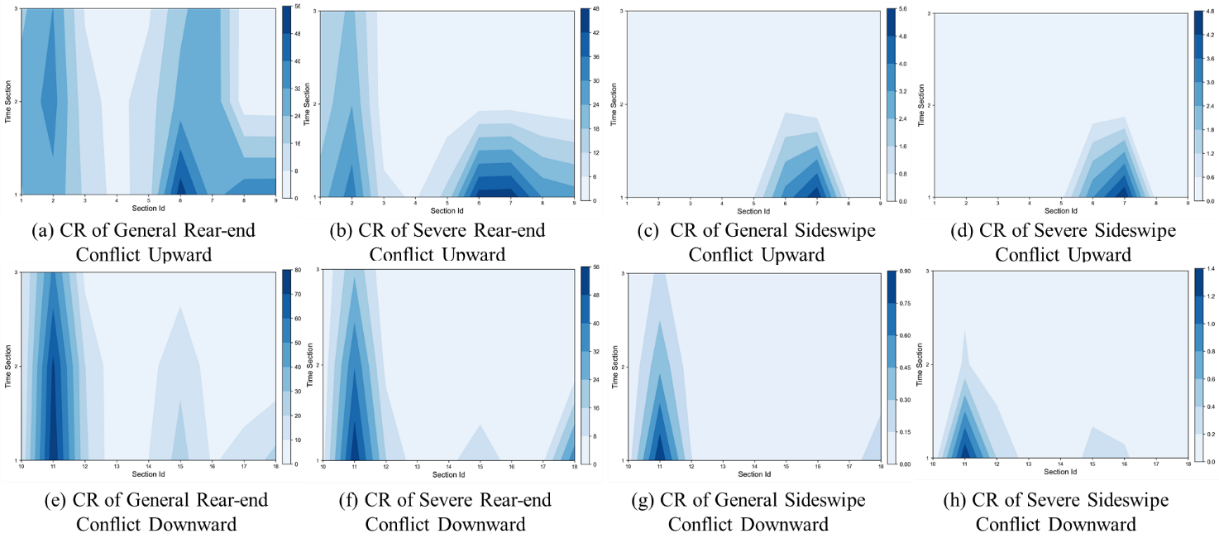
各交通状态下每个路段的四类冲突率
数据集内容:该数据集利用Datafromsky进行了轨迹提取,提供了精确的车辆位置坐标,时间精度为0.04s,包含每辆车的ID、速度、切向加速度、侧向加速度、车道、车型等信息。
研究人员可以根据自己的需要从MAGIC数据集中选择样本,并且MAGIC数据集可以在时空片段的差异和时空片段之间的状态演化的研究中发挥独特的作用,但不限于这些。
1) 时空片段上的差异:宏观上,MAGIC数据集的采集地点在东亚,与美洲和欧洲的著名数据集相比存在区域差异,主要体现在驾驶习惯或交通流量特征等方面。微观上,MAGIC数据集中具有不同路段类型或交通状态的样本可以用来标定不同的车辆驾驶行为模型或交通流模型。此外,可以将样本中的轨迹视为网联车辆的轨迹,用于设计不同渗透率下的驾驶辅助策略,这将大大提高自动驾驶或辅助驾驶的发展速度。
2) 时空片段之间的状态演化:第一个应用只关注不同状态之间的差异,但可以进一步扩展到不同状态的演化过程。例如,基于数据集中的样本,可以实现交通拥堵在时间上的形成和消散以及交通冲突在空间上的传播分析。同样,该数据集可以为智能网联车辆中不同级别驾驶辅助策略之间的过渡模式设计来标定仿真环境。
更详细的信息可以在我们的论文中找到:MAGIC Dataset: Multiple Conditions UAV Group-based High-fidelity Comprehensive Vehicle Trajectory Dataset。如果要引用数据集,请您引用本出版物。
要申请访问数据集,请使用申请模板中的表格向我们发送请求,邮箱是MAGICDATASET@163.com。请确保你的申请是完整、详细且正确的,因为每个请求都由工作人员手动检查。如有任何歧义,我们可能会与您联系。
权责声明
本数据集仅供科研使用,未经允许不得把本数据集或基于本数据集衍生出的产品提供给第三方或者用于商业用途。如需商用,可以通过以下邮箱联系我们:MAGICDATASET@163.com。
申请模板
条目 |
内容 |
姓名 |
xxx |
单位 |
xxx |
单位性质 |
xxx |
职业 |
xxx |
官方邮箱 |
xxx |
了解到该数据集的途径 |
xxx |
使用MAGIC数据集的目的或计划,包括您当前的研究或项目,以及您想要利用MAGIC数据集所进行的工作内容等。 |
xxx |
我承诺对于MAGIC数据集的预期用途是允许的和非商业的。 |
是/否 |
一、数据集介绍
车辆轨迹数据记录车辆在道路中的连续运动状态,通常包括时间、位置、速度等信息,是交通流分析、驾驶行为研究和自动驾驶场景构建的重要基础。本研究以 MAGIC Dataset(MAGIC Multi-segment Vehicle Trajectory Matching Dataset)为基础开展轨迹匹配与拼接。
MAGIC数据集由无人机群在中国上海连续快速路路段采集,覆盖早高峰及其前后时段,包含通畅、拥堵形成、拥堵和拥堵消散等多种交通状态,也涵盖基本路段、合流区、分流区、交织区等典型道路场景。与部分既有数据集相比,MAGIC数据集能够更好地反映亚洲城市快速路环境下的车辆运行特征,为多路段连续轨迹重构提供了可靠数据基础。
具体而言,MAGIC数据集采集于上海内环快速路交通路——共和新路立交区间,采集时间为2020年12月21日7:40—10:40。数据覆盖双向合计4km道路,由6个无人机观测点协同拍摄,并通过DataFromSky软件以0.04 s的时间频率提取车辆轨迹。数据字段包括车辆编号、二维位置坐标、速度、切向加速度、横向加速度、时间、车道编号、行驶方向和车辆类型等,可为车辆轨迹匹配、跨路段拼接及交通流状态分析提供较高精度的数据支撑。
受单架无人机拍摄视野范围限制,MAGIC数据集依据无人机的拍摄范围将连续快速路走廊划分为6个相邻观测路段,图中编号1—6表示沿道路空间顺序排列的六个路段。各路段并不是完全割裂的独立区域,而是在相邻路段之间设置了重叠观测区,即路段1与2、2与3、3与4、4与5、5与6之间均存在共同覆盖范围。车辆在进入相邻路段前后,会在重叠区域内被两个观测单元同时或连续记录,因此可利用该区域内车辆的位置、速度、时间序列和通过顺序等信息,识别上下游数据中的同源车辆,并进一步完成跨路段轨迹匹配与拼接。如下图1所示:
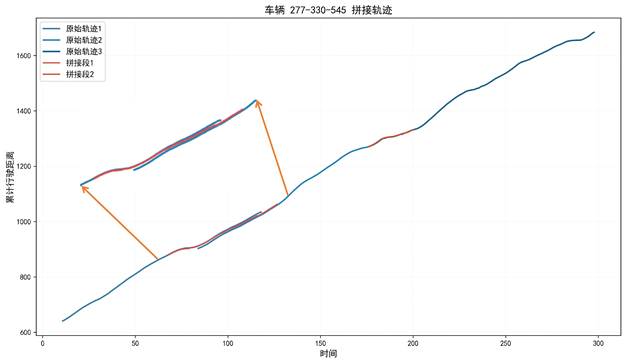
图1 路段介绍
在行驶方向上,该道路包含上下行两个方向:图中“UP”方向表示车辆由右向左行驶,对应轨迹数据中的 Direction = 0;“DOWN”方向表示车辆由左向右行驶,对应轨迹数据中的 Direction = 1。具体参数介绍可参考:https://magic.tongji.edu.cn/kycg/MAGICsjj.htm
综上,六个路段通过相邻重叠区形成连续观测链,为多无人机、多路段车辆轨迹重构提供了空间衔接基础。
针对单架无人机或单个视频检测器覆盖范围有限的问题,本研究基于MAGIC数据集中的原始分段轨迹,构建跨路段车辆匹配与轨迹拼接方法。该方法的目标是在相邻采集区域存在空间重叠的条件下,识别不同路段中属于同一车辆的轨迹片段,并将其重构为时间连续、空间平滑的全域轨迹。
方法首先对原始轨迹数据进行整理,包括统一字段格式、筛选行驶方向、提取重叠区域轨迹,并完成坐标与里程标准化。由于不同无人机独立采集,同一车辆在相邻路段中可能具有不同编号和轻微时空偏差,因此需要先进行时间一致性校正,再开展车辆匹配。
在匹配阶段,方法综合利用车辆通过重叠区域的先后顺序和运动变化特征。到达序列匹配用于快速确定候选车辆对,时间序列相似性匹配用于进一步校验候选结果,从而减少误匹配。完成车辆编号匹配后,再在重叠区域内对同源轨迹进行对齐、融合和平滑处理,最终形成可用于长距离交通流分析的连续车辆轨迹。
三、轨迹匹配成果
轨迹匹配成果以跨路段车辆编号对应关系为核心,说明同一辆车在不同采集路段中的编号如何被统一识别。基于MAGIC数据集的原始轨迹数据,本研究采用双重匹配方法对相邻路段车辆进行识别和关联,并进一步串联形成全域车辆匹配结果。
轨迹匹配字段说明表格是全域车辆轨迹匹配汇总表,用于记录车辆在1—6号路段之间的对应关系。该表不是原始轨迹点数据,而是由相邻路段匹配结果整合形成的“车辆全域匹配链”。表中每一行代表一条车辆通行链,通过p1_ID至p6_ID记录该车辆在各路段中的原始编号,通过matched_p1_p2至matched_p5_p6标识相邻路段是否匹配成功。
该表还包含车辆行驶方向、实际通行顺序、起始路段、结束路段和观测路段数量等信息,可用于筛选完整通过多路段的车辆、识别中途驶入或驶出的车辆,并为后续轨迹拼接与时序轨迹绘制提供索引。表中共包含29265条车辆匹配链记录,其中direction=1表示车辆按p1→p2→p3→p4→p5→p6方向行驶,direction=0表示车辆按p6→p5→p4→p3→p2→p1方向行驶。
表1 轨迹匹配字段说明
字段名称 |
字段含义 |
component_id |
车辆匹配链编号,用于唯一标识一条跨路段车辆关联结果。 |
direction |
行驶方向标识。1表示p1至p6方向,0表示p6至p1方向。 |
travel_order |
车辆实际经过路段的顺序。 |
travel_start_segment |
车辆进入研究范围的起始路段。 |
travel_end_segment |
车辆离开研究范围或结束观测的路段。 |
observed_segment_count |
车辆被观测到的路段数量,数值越大说明覆盖范围越完整。 |
p1_ID—p6_ID |
车辆在p1—p6各路段中的原始编号。 |
p1_file—p6_file |
对应车辆编号所属的原始数据文件。 |
matched_p1_p2—matched_p5_p6 |
相邻路段匹配标识。TRUE表示匹配成功,FALSE表示未形成匹配。 |
p1_multi_ID_flag—p6_multi_ID_flag |
多编号标识,用于提示需进一步检查的多对应情况。 |
该表的作用是建立车辆在不同路段之间的索引关系。完成匹配后,可按照同一行中的车辆编号读取对应路段轨迹,剔除多对应或低置信结果,保留方向一致、时序合理、跨段关系明确的车辆样本。
车辆轨迹匹配结果示意表为车辆多路段轨迹匹配结果示例表,记录车辆在各路段的轨迹编号、行程顺序及相邻路段间的匹配情况。
表2 车辆轨迹匹配结果示意
Component _id |
direction |
travel_order |
travel_start _segment |
travel_end _segment |
observed_segmen t_count |
p1_ID |
p1_file |
D1_9231 |
1 |
p1→p2→p3→ p4→p5→p6 |
1 |
6 |
6 |
150 |
1-1 |
p2_ID |
p2_file |
p3_ID |
p3_file |
p4_ID |
p4_file |
p5_ID |
p5_file |
335 |
2-1 |
698 |
3-1 |
602 |
4 |
898 |
5-1 |
p6_ID |
p6_file |
matched_p1_p2 |
matched_p2_p3 |
matched_p3_p4 |
matched_p4_p5 |
matched_p5_p6 |
|
977 |
6 |
TRUE |
TRUE |
TRUE |
TRUE |
TRUE |
该表用于展示车辆在多路段轨迹匹配中的完整行程链及各相邻路段之间的匹配结果,以验证跨路段车辆轨迹关联的连续性与正确性。
四、轨迹拼接成果
在完成车辆编号匹配后,可按照行驶方向和全局时间顺序读取车辆在各路段中的轨迹,并将相邻路段中的同源车辆轨迹进行连续拼接。轨迹拼接成果既包括单个车辆层面的分段轨迹重构,也包括多车辆层面的全域时序轨迹汇总。前者用于检查单车拼接的连续性和平滑性,后者用于观察不同交通状态下车辆轨迹簇的整体分布特征。
首先,以单个车辆为例,图2展示了车辆277-330-545的拼接结果。该车辆在不同采集路段中对应多个原始车辆编号,原始轨迹被分割为3段。图中蓝色曲线表示不同路段中的原始轨迹,红色和橙色曲线表示算法在相邻轨迹之间生成的拼接段。可以看到,拼接后的累计行驶距离随时间整体稳定上升,衔接区域未出现明显跳变,说明该方法能够在保持原始轨迹趋势的基础上,实现跨路段轨迹的连续过渡。
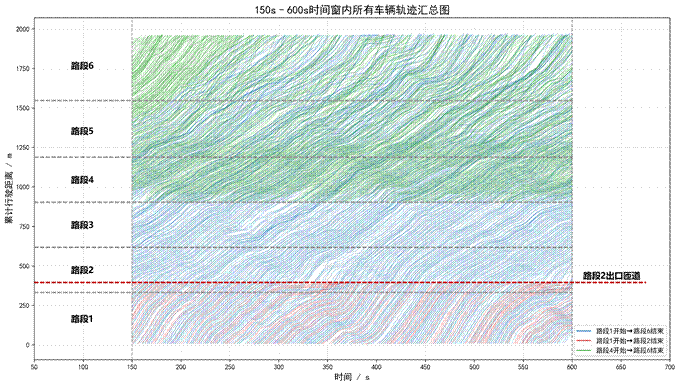
图2 单个车辆拼接成果
在多车辆层面,图3和图4分别展示了不同交通状态下1方向部分车辆的拼接轨迹。图3对应交通流拥堵或拥堵形成状态,图4对应通畅状态。
(1)横轴定义
横轴为统一相对时间轴,单位为秒。时间基准以第一个无人机观测点开始采集的时刻为起点,用于表示车辆在全局时间下的运行过程。
(2)纵轴定义
纵轴为拼接后的累计行驶距离,单位为米。累计距离以车辆进入路段1的位置作为起算点,并沿1方向,即路段1至路段6方向依次累加。
(3)曲线含义
每条曲线代表一辆车在多个路段之间的跨段拼接轨迹,可用于反映车辆在连续路段中的时空运动过程。
(4)颜色含义
蓝色表示从路段1开始并行驶至路段6结束的车辆;红色表示从路段1开始并在路段2结束,即经出口匝道驶离主线的车辆;绿色表示于路段4经进口匝道进入主线的车辆。
(5)轨迹断点与波动说明
由于无人机拍摄过程中可能受到视角扰动、光照变化、车辆遮挡以及重叠区边缘识别不稳定等因素影响,车辆检测与轨迹提取可能出现短时漏检、定位偏差或轨迹片段缺失。因此,图中个别曲线可能存在断点、局部波动或轻微不连续现象,但不影响整体轨迹簇对不同交通状态下车辆运行特征的表达。
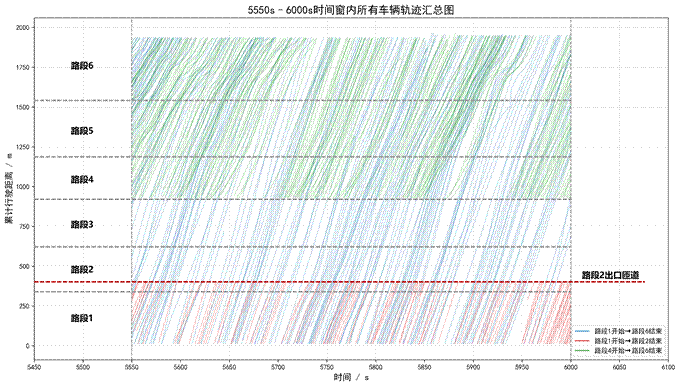
图3 拥堵状态下1方向部分车辆时序轨迹图
从图3可以看出,在拥堵状态下,车辆轨迹整体仍保持随时间向前推进的趋势,但曲线之间分布更为密集,局部存在斜率降低、弯折和间隔不均等现象。这说明车辆运行受到低速跟驰、排队传播和速度波动的影响,部分车辆在不同路段之间的通过时间差异较大。尽管交通状态较复杂,拼接后的轨迹在路段交界处仍保持较好的连续性,没有出现明显的时间倒退或不合理纵向跳变,说明匹配与融合结果能够适应拥堵条件下的车辆运行特征。

图4 通畅状态下1方向部分车辆时序轨迹图
图4对应交通流通畅状态,车辆轨迹相比图2更加接近规则的斜直线,曲线斜率整体更大,说明车辆运行速度较高且速度波动较小;同时,轨迹之间的平行性更强,反映出车流运行状态更加稳定。蓝色长轨迹能够展示车辆跨多个路段连续行驶的过程,红色短轨迹反映车辆在前段路段驶出或结束观测的情况,绿色轨迹则表示车辆从中后段路段进入研究范围。
综合图3和图4可以看出,基于MAGIC数据集的轨迹拼接结果不仅能够重构单车跨路段轨迹,也能够在不同交通状态下形成连续的车辆轨迹簇。拥堵状态下,拼接结果保留了车辆低速跟驰和速度波动特征;通畅状态下,拼接结果呈现出更稳定、更平行的运行趋势。该成果说明,通过双重匹配与重叠段融合,可以将短距离、分散式轨迹数据重构为更长距离的全域车辆运行轨迹,为交通流状态对比、车群演化分析、跟驰与换道行为研究以及风险场景提取提供更完整的数据基础。
五、数据集引用
更详细的信息可参见论文:MAGIC Dataset: Multiple Conditions UAV Group-based High-fidelity Comprehensive Vehicle Trajectory Dataset。若使用MAGIC数据集,请引用该出版物。
六、数据集申请
如需申请访问MAGIC数据集,请使用申请模板中的表格发送请求,邮箱为MAGICDATASET@163.com。请确保申请信息完整、详细、准确。每个请求均由工作人员人工审核;如内容存在歧义,我们可能会与您联系。
联系电话:021-59980132
管理员邮箱:2410194@tongji.edu.cn,2431730@tongji.edu.cn
详细地址:上海市嘉定区曹安公路4800号通达馆
邮政编码:201804